电话: (+0755) 85290629
手机:18028768777
QQ:1303580976
微信:heming9way
邮箱:xm@sgpte.com,18028768777@163.com
深圳市龙华区中裕冠大道中裕冠产业园 518000
电话: (+0755) 85290629
手机:18028768777
QQ:1303580976
微信:heming9way
邮箱:xm@sgpte.com,18028768777@163.com
深圳市龙华区中裕冠大道中裕冠产业园 518000


面向全自动化生产线时代的垂直多关节型焊锡机器人
为迎接全自动化生产线时代,加强了能够输出和存储有关新一代多关节焊锡机器人焊锡的数据的通信网络功能,搭载了无论操作员技能如何都能熟练使用的综合软件。
垂直多关节型焊锡机器人是面向全自动化生产线的 6 轴焊锡设备,烙铁头进入角度自由不受拘束,可在任意改变焊接头角度的同时高速焊接异形工件,支持 3D 焊锡与以太网通信。
为迎接全自动化生产线时代,加强了能够输出和存储有关新一代多关节焊锡机器人焊锡的数据的通信网络功能,搭载了无论操作员技能如何都能熟练使用的综合软件。
烙铁头切入角度自由自在。复杂焊锡作业对用
 |
烙铁头进入角度完全不受拘束。UNIX-FR最适合烙铁头难以进入的异形工件等的焊接作业。充分利用垂直多关节6轴的活动,可在任意改变焊接头角度的同时进行高速焊接作业。其具有最大合成速度5,300mm/sec、高速、高重复精度与高刚性的特点 |
 |
利用关节型机器人的特点是实现3 D焊锡充分利用了关节型机器人独有的运动,不仅在水平面的焊锡上,在有角度的实现面上也从最佳的角度实现了焊锡。使生产更加灵活。 安装空间的优点 不仅可实现3d 安装等安装方面的优点,对缩小安装空间也有效果。在机器人本身的尺寸和运动方面,比水平多关节所需空间更小。可选配的3轴位置修正机构也可以在垂直方向上设置传感器部,将设置空间利用为更加3d 的空间。 |
|
 |
Soldering Configurator M3
能够存储和编辑焊锡数据的软件。界面清晰可见,每一步都可以在 pc 上进行编辑,无论操作员技能如何,都可以进行焊锡编辑。 |
| 实时监测和跟踪焊锡机器人的运行状态。节省人力的在线生产也可以随时掌握生产情况。通过在焊接头上安装摄像头也可以进行录像,结合通过读取二维码信息进行的串行管理,可以实现更加充实的可追溯性。 |  |
 |
通过以太网的通信,不仅可以监视运行状况、追踪,还可以从外部变更焊锡条件的设定。这允许在线专用接口上进行条件编辑,从而组成更集成的自动化线。兼容工业以太网(以太网/ip) |
| 安装位置 | 置地/ 悬挂 |
| 动作自由度 | 6(含送锡轴,J6轴无制动) |
| 移动范围 | J1:340度(-170– +170) |
| J2:225度(-90– +135) | |
| J3:237度(-100– +137) | |
| J5:240度(-120– +120) | |
| J6:720度(-360– +360) | |
| 最快速度 | J1:250度/S |
| J2:187度/S | |
| J3:250度/S | |
| J5:412度/S | |
| J6:660度/S | |
| 最大合成速度(*2) | 5,300mm/s |
| 位置重复精度 | ±0.02mm |
| 温度 | 0-40℃ |
| 供应气压 | 0.5±10%Mpa |
| 主机重量 | 约35kg |
(*1)J1,J2和J4的合成值
(*2)J1和J2的合成值
| 路线控制方式 | PTP控制/CP控制 | |
| 控制轴数 | 最大同时6轴 | |
| 程序语言 | macro step edit/MELFA-BASIC V | |
| 位置教导方式 | 教导方法/MDI方法 | |
| 程序数 | 最大200组(最大可扩充到450组) | |
| 宏步骤登录数(*3) | 最大约20,000步/200组(最大可扩充到约130,000步) | |
| 焊锡路线形式 | 40种 | |
| 外部I/O | 通用I/O | 输入32,输出32 |
| 专用I/O | 从通用I/O分配 | |
| 紧急停止I/O | 各1点 | |
| 门开关输入 | 1点 | |
| 接口 | RS-422 | 1(教导面板专用) |
| 以太网 | 1(10BASE-T/100BASE-TX) | |
| USB | 1(PC接口) | |
| 周围温度 | 0-40℃ | |
| 周围湿度 | 45-85%RH | |
| 输入电压范围 | 单相AC180-253V | |
| 电源容量 | 1.0KVA | |
| 外形尺寸(含脚) | 360(W)*325(D)*220(H) | |
| 主机重量 | 约13kg | |
| 构造 | 自立固定型/开放构造 | |
| 接地 | 100Ω或更少(D级接地) | |
(*3)根据宏命令数不同最大步骤登录数有所变化
|
 |
 |
 |
 |
| 机器人本体 | 机器人控制器 | 焊锡控制器 | 送锡器 | 破锡送锡器 |
 |
 |
 |
 |
|
| 焊接头 | 供锡位置微调/锁定机构 | 烙铁头清洁器
真空吸尘+吹气方式 |
烙铁头清洁器
(二选一)真空吸尘+吹气方式+防外溅锡渣 |
Soldering Configurator M3焊锡软件 |

图像位置补正 |
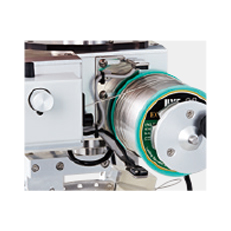
锡线余量传感器 |

焊锡测试仪 |

双刷清洁器 |

三轴位置校正仪 |

Soldering Manager for FR |
相关产品:DF 台式焊锡机器人 DF204S / DF304S / DF404S · 台式焊锡机器人(经济型) · 焊锡机器人UNIX-41*R/41*G系列 · 自动焊锡模组
充分利用垂直多关节 6 轴活动,烙铁头进入角度完全不受拘束,可在任意改变焊接头角度的同时高速焊接,最适合烙铁头难以进入的异形工件等复杂焊锡作业。
不仅可实现 3D 安装等有角度的安装面焊锡,还能缩小安装空间;机器人本身的尺寸与运动所需空间比水平多关节型更小,可选配的 3 轴位置修正机构也可在垂直方向设置传感器部,进一步利用 3D 空间。
动作自由度为 6 轴(含送锡轴,J6 轴无制动),最大合成速度 5,300mm/s,位置重复精度 ±0.02mm;控制器最大可同时控制 6 轴。
通过以太网通信可监视运行状况、追踪并外部变更焊锡条件,兼容工业以太网(Ethernet/IP);使用 PC 专用软件「Soldering Configurator M3」存储编辑焊锡数据,并采用焊锡专用命令简化教学。
标准配置含机器人本体、机器人控制器、焊锡控制器、送锡器、破锡送锡器、焊接头、供锡位置微调/锁定机构、真空吸尘+吹气式烙铁头清洁器,以及 Soldering Configurator M3 软件。
© 深圳小马驰骋科技有限公司 · 产品参数与报价以实际为准,欢迎询价
{“@context”: “https://schema.org”, “@type”: “Product”, “name”: “垂直多关节型焊锡机器人”, “description”: “垂直多关节型焊锡机器人 UNIX-FR 采用 6 轴结构,最大合成速度 5,300mm/sec,烙铁头进入角度自由,适合异形工件复杂焊锡,支持以太网通信与 3D 焊锡。”, “brand”: {“@type”: “Brand”, “name”: “小马驰骋”}, “category”: “焊锡设备”}


评价
目前还没有评价